
目前渔业水下机器人在渔业中的应用现状:发展还存在四大问题发表时间:2025-09-24 12:26 目前,对于不同的渔业模式和生产特性,国内外研究人员设计了不同的水下机器人来辅助渔业生产,根据作用不同主要可分为渔业环境监测与水生动物行为监视机器人、水生动物识别与捕获机器人、水生动物生存环境维护机器人3种。以下对3种水下机器人在海洋渔业与淡水渔业中的应用现状按作业类型展开论述。 渔业环境监测与水生动物行为监视 渔业养殖水体的温度、浊度、溶氧量(DO)、pH值、非离子氨(NH3)浓度、亚硝酸盐浓度等环境因子是水体质量的关键评价因子,对水生动物能否进行正常新陈代谢具有显著影响,因此必须对水体环境质量评价因子进行实时监测,必要时进行及时调控。同时,水生动物的行为与环境状况密切相关,对水生动物进行跟踪拍摄、行为监视也是渔业重要的观测环节。传统的渔业水下观测需要潜水员潜入水中作业。在水深大于20m时,潜水员容易出现胸闷、头晕等不适症状,长此以往有罹患减压病的风险。目前常用的环境监测方法为浮标在线监测法,它仅能测定有限固定点的水质参数,不便对水体进行3维空间上的动态监测,使用水下机器人则可有效解决此问题。 自主式水下机器人(AUV)的体积、最小转弯半径一般较大,多用于深远海渔业环境,国内外均有研究者使用AUV对深远海的水生动物及其生存环境进行研究。有研究者使用美国Hydroid公司与伍兹霍尔海洋研究所(WHOI)研发的REMUS-100远程环境监测AUV[8](图1)配合电子标签对棱皮龟、姥鲨进行跟踪监视[9-10],并根据REMUS-100的传感器与视频流数据获得了水生动物的行为及其栖息地信息,但该AUV的有效载荷(传感器组件质量)较小。Eichhorn等使用德国弗劳恩霍夫(Fraunhofer)应用研究促进协会开发的CWolf型AUV搭载模块化水质传感器组件(图2)对挪威东部渔场附近海域的水质参数进行了实时监测,CWolf的有效载荷达到15kg,但其本体质量为135kg,实际使用时至少需要3人协作布放。 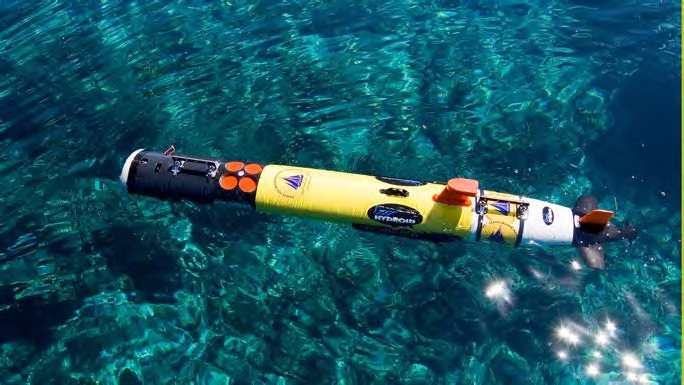 图1:REMUS-100 自主式水下机器人 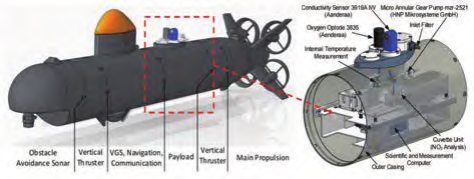 图2:CWolf 自主式水下机器人及传感器组件   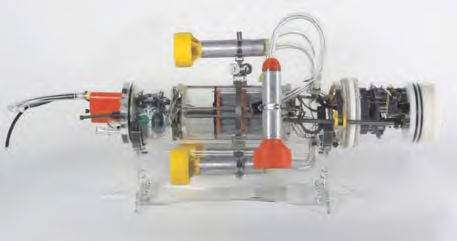 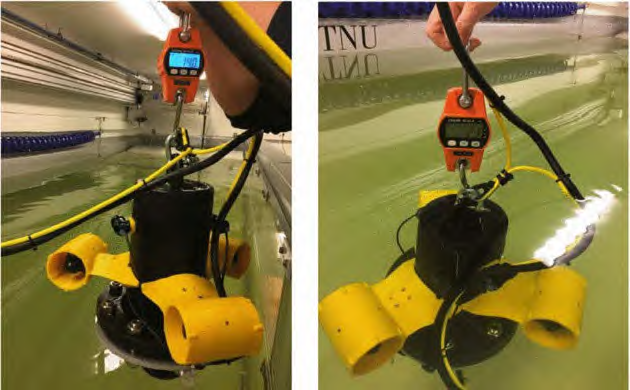 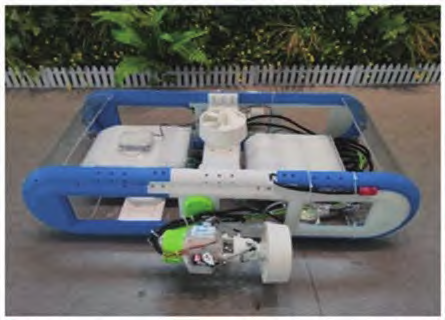 图7:西北农林科技大学渔业环境监测 ROV 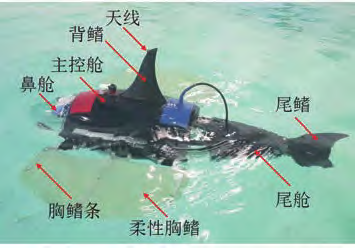 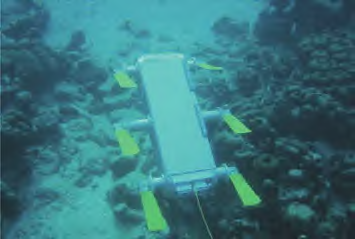 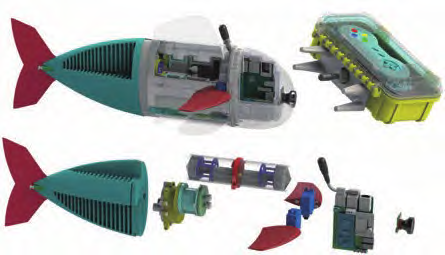 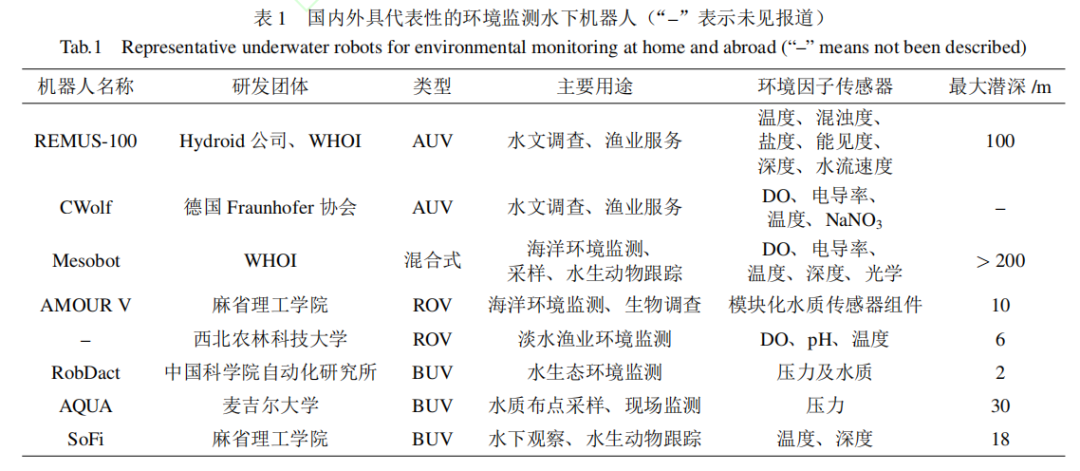 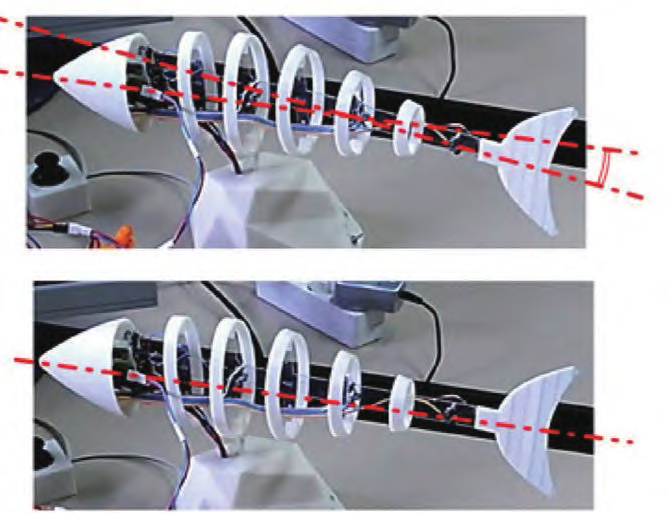 在传统的渔业生产中,常用人工潜水捡拾的方式采捕鲍鱼、海参与海胆等海珍品,为了防止渔业资源枯竭,常需要对已捕获的水生动物的尺寸进行人工测量,以便进行尺寸分级与筛选放生。国内外均有研究者尝试利用水下机器人配合视觉系统、机械手来替代人工完成对水生动物的识别与捕获。 2.2.1 水下视觉系统在捕获中的应用现状 水下视觉系统通过图像识别、模式分类、语义分割和场景分析,提取图像信息或描述性信息反馈给人、机,通过人类脑力或控制算法完成对机械手或软体臂的驱动控制,使之介入渔业场景,包括捕获水生动物(图12)。 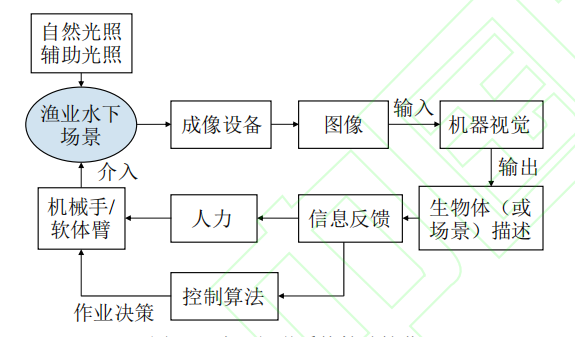 按照对机器人的控制方式划分,用于对水生动物识别与捕获的水下视觉系统的发展主要经历了3个阶段:(1)基于静态图像实现开环控制捕获的视觉反馈系统;(2)基于视觉信息连续反馈的视觉伺服控制系统;(3)基于自学习的具有自主检测、跟踪、捕获能力的智能视觉控制系统。 第1阶段的水下视觉系统通过水下摄像机获得水生动物的尺寸与位置信息后反馈给控制系统,以开环控制的方式驱动机械手或通过人工操纵机械手的方式来捕获目标。日本岩手大学的Takagi等设计了计算鲍鱼尺寸的水下机器人,将尺寸数据反馈给渔民进行捕、放决策;九州工业大学的Ahn等通过水下机器人获取水生动物的位置信息,并反馈给操作者遥控机械手以对目标进行抓取。基于此种视觉系统的水下机器人的捕获自动化程度较低,捕获过程中需要人力介入,无法自主捕获移动目标。 第2阶段的水下视觉系统可实时、连续地将各种图像处理算法获得的水生动物种类、尺寸与位置等信息反馈给控制系统,工作前需对视觉系统的参数进行标定,工作中通过视觉伺服的方式,结合系统动力学模型的逆运动学求解方法来驱动机械手捕获目标。此阶段的视觉伺服系统主要是手眼系统(hand-eyesystem),当摄像机随机械手移动时被称为“eye-in-hand”式手眼系统,北京航空航天大学Gong等研制的用于近浅海渔业环境的海参捕获机器人即基于“eye-in-hand”式手眼系统。当摄像机固定于机器人本体时为“eye-to-hand”式手眼系统,如哈尔滨工程大学周浩等研制的用于近海水产养殖的海生物吸纳式捕获ROV,可对水下目标进行主动吸取。基于此种视觉系统的水下机器人多是对已知存在的目标进行识别检测并捕获,在实际应用中仍需要通过对目标进行搜索与跟踪才有可能趋近完全自动化的机器捕获。将视觉系统与深度强化学习、逆向强化学习等自主学习方法结合是机器人学习的热门学术研究方向。 第3阶段的水下视觉系统具有自学习能力,可在机器人运动过程中获得周围水下环境、目标状态信息来辅助控制系统对机器人进行实时控制,是未来智能化捕获发展的方向。目前达到水下视觉系统的第3阶段的水下捕获机器人仍鲜有报道。大宗水产品或大范围内的水产品捕获,多以拖网方式进行。水下视觉系统在拖网捕获中亦有辅助应用,已有研究者利用水下机器视觉技术针对鱿鱼的喷射游离行为改进拖网设计。 当前,将水下视觉系统应用于渔业场景时的主要应用层面仍是将其作为拓展人类目力能及范围的手段。多数的基于人工智能视觉系统的水下机器人仍处于在机器人操作系统(ROS)等机器人二次开发平台上模拟的阶段,实际应用中需要在环境、硬件条件和系统稳定性之间作出权衡。 2.2.2 水生动物捕获机器人应用现状 现代机电系统捕获作业的对象主要是鱼类与底栖型海珍品。对鱼类的捕获主要使用拖网方式,现有的水下捕获机器人捕获对象以具有高附加值的海珍品与科考探索生物为主。 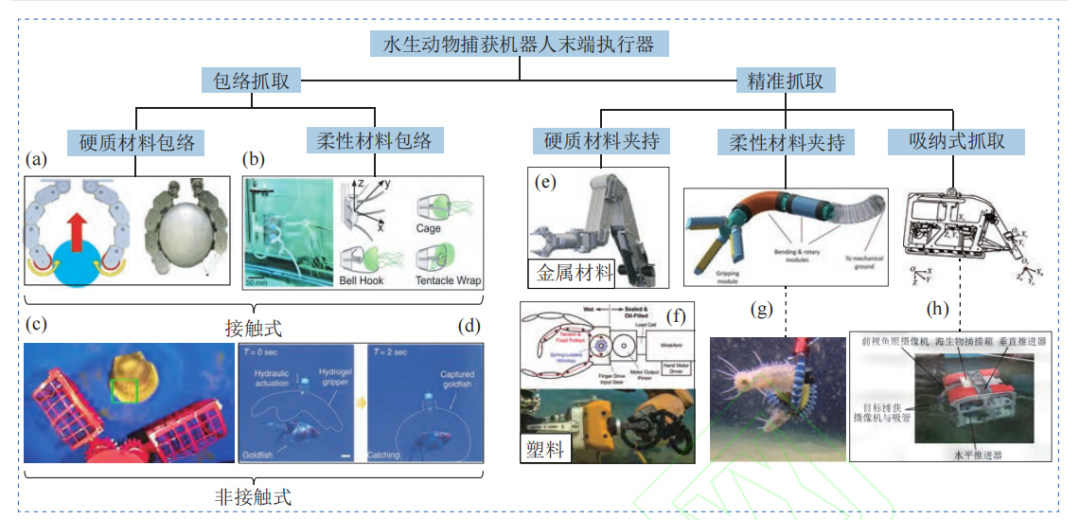 按照水下机器人末端执行器捕获水生动物的动作形式来划分,可以将捕获形式分为包络抓取与精准抓握。结合末端执行器动力来源及材料的不同,目前在渔业场景中已经有探索性应用的捕获方式包括:(1)使用开式链(图13(a))、可变形连续体(图13(b))、网笼状(图13(c))和容器状结构(图13(d))实现对水生动物的接触式或非接触式包络围拢;(2)使用电动机驱动金属材料(图13(e))或塑料(图13(f))等抗压强度较高的硬质材料对水生动物进行夹持抓握;(3)通过液压、气压驱动柔性材料实现对水生动物的包络、夹持(图13(g));(4)通过液压泵、气压泵[38]制造压力差,实现对水生动物的吸纳(图13(h))。 多数用于捕获水生动物的水下机器人采用以齿轮、铰链、连杆、钳和镊等刚性结构为基础的机械手对目标进行抓取,近年来研究者研制了捕获水生动物的柔性抓手,采用柔性材料来降低或去除抓取过程对水生动物造成的伤害。文[27]报道了一种用于近浅海渔业环境的柔性抓手,将该抓手安装于ROV上可实现对海珍品的较高效、无损的精准抓取。但柔性抓手的抓取动作的重复定位精度与控制的稳健性会降低,与水下机器人本体间的耦合关系在水下环境中变得异常复杂,难以根据目标位置进行运动学反解,而且柔性抓手抓取的灵活性往往以牺牲载荷能力为代价。如何提高柔性抓手的可靠性与载荷能力是未来实现对易损目标抓取的研究热点之一。 除了研制柔性抓手之外,有研究者在刚性机械手的抓取执行器中加入力觉/力矩传感器、滑觉传感器等触觉反馈传感器或电流/电压反馈单元,以防过大的抓取力对动物目标造成伤害。开发具有主动顺应性(抓取力控制)和被动顺应性的低惯性、自适应机械手是满足水生动物无损抓取需求的重要方法。 相较于工业机器人,渔业场景下机器人的作业对象最大的特点是其会对周围刺激做出反应游离动作,故目前多数水下捕获机器人只适用于捕获移动较为缓慢的底栖型水产品动物,且主要聚焦于具有高附加值的海珍品或水生动物科学探索。 水生动物生存环境维护 近年来海洋网箱养殖发展迅速,截至2019年,我国海洋网箱已达1.94万只。但网箱网衣因具有多孔、表面积大的特点而特别适合藻类、藤壶等污损生物的附着,若不及时清除将会影响水体交换,导致渔业资源品质下降。而在工业化循环水养殖中,鱼池底部存在残饵与鱼类固体排泄物等沉积物,溶于水中会导致养殖水体中的氨氮含量增加而使养殖环境恶化,因此需要及时去除。对水生动物的生存环境进行定期维护是提高水产品质量的重要措施。此外,网衣巡检、补漏、提升等也是水生动物生存环境维护的重要内容。 相比于渔业环境监测机器人、水生动物行为监视机器人以及识别与捕获机器人,用于水生动物生存环境维护的水下机器人的研究较少。有研究者针对目前仍无高度自主化的渔业环境清洁水下机器人的问题,编写了相关水下机器人的设计准则与技术要求,指出用于网箱网衣清洗的水下机器人应为轮式、履带式机器人,在清洗方式上应采用高压水射流进行冲洗。一种典型的利用高压水射流清理污损生物的水下轮式机器人,见图14。 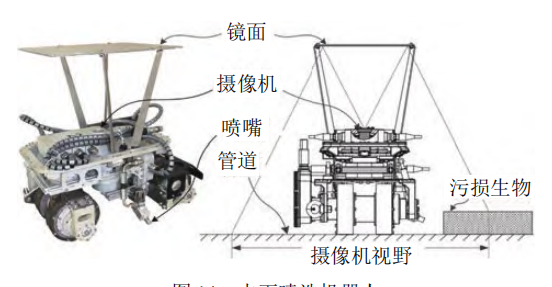 在海洋渔业中,网衣巡检是一项重要的工作,网衣破损不仅会造成经济的损失,甚至会带来生物入侵的严重后果。针对网箱网衣清洗的水下机器人,总体上仍处在对清洗射流与机器人本体的水动力学模型进行理论设计的阶段。国内有研究者对清洗网衣射流的喷嘴关键参数进行理论分析,为水下机器人利用高压旋转水射流清洗网衣提供了理论基础。为使机器人在水下清洗作业中能实现平稳运动,国内有研究者提出利用三角履带轮及射流反冲装置实现机器人网箱贴附行走的方法],有研究者对使用螺旋桨与喷射水流的水下机器人进行水动力学平衡分析,还有研究者提出计算水动力系数的方法,为建立完整的复杂水下清洗机器人的水动力学模型提供了更快捷准确的方法。所述研究为水下机器人在水下清洗作业中应用提供了设计理论基础。 目前已有可实际使用的网衣污损检测水下机器人,可对网衣破洞及污染情况进行巡检,为后续网衣维护补漏提供参考(图15)。已商品化的较为成熟的水下机器人有日本洋马(Yanmar)公司开发的遥控式网衣清洁机器人,该机器人可对海洋网箱养殖中的网衣进行遍历清刷。 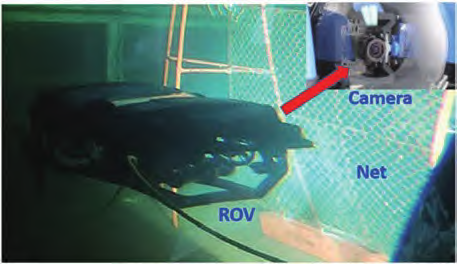 图15:网衣巡检 ROV 对于工业化循环水养殖环境维护,在清理方式上多采用清洁毛刷进行接触式清刷,同时用水泵吸除废水,相关机器人多处于实验室研制阶段。Koyama等针对陆基水产养殖水箱底部沉积物的清除开发了一种轻质无缆束缚的自主式水下机器人,该机器人前端配备吸污螺旋桨,将沉积物吸入集污箱中,移动路径通过预编程设定。胡勇兵等设计了一种鱼池清刷机器人,通过内螺旋路径规划使清洗面积平均覆盖率达85%以上。Mahmud等基于路线图算法设计了水箱清洁机器人,有效提高了水箱底部清洁的效率与自主化程度。而关于自然湖泊的渔业环境维护,我国首个渔业水下清污机器人已于2019年在新疆天蕴三文鱼养殖基地投入使用。 除了对水生动物的外部生存环境进行维护外,还需对水生动物自身进行护理,利用水下机器人对水生动物进行产中护理是渔业发展的重要内容。挪威StingrayMarineSolutions公司研制了利用激光束杀死附着于鲑鱼身上的海虱等体外寄生虫的水下机器人,该机器人通过图像识别扫描附近鲑鱼,当发现附着于鲑鱼体表的海虱时便发出激光束将其杀死,在北欧渔业中获得了良好应用。 挪科智能成立于2010年,公司自成立以来,始终坚持以人为本、诚信立业的经验原则。公司不仅拥有一系列国际先进加工设备,更拥有多年来累积的丰富的行业经验,和一个优秀的服务团队;引进国外先进技术及生产经验与国内企业的具体实际相结合,为合作伙伴提供解决方案,帮助企业提高生产效率。 挪科上海总部位于国家级工业园区 上海松江工业园区港业路558号10~11栋。 挪科生产基地位于浙江省平湖市勤安路198号(平湖智慧谷) 装车机系列- 自动装车机_集装箱装车_全自动系统_快速装车机;等装车系统; 输送机系列- 循环输送链_提升机_托盘输送机_铝合金输送线_链板输送机等; 包装机系列- 气调包装机_贴体包装机_拉伸膜包装机_热收缩包装机_预制菜包装机; 烹饪技术 - 冷冻机_速冻输送机_巴氏消毒机_漂烫机_烘烤机_蒸煮机_油炸机;等烹饪设备; 渔业自动化- 大黄鱼生产线_鳗鱼流水线_鲍鱼冷冻线_海参蒸煮线_海带烘干线_生蚝加工线 ; 中央厨房 - 中央厨房_预制菜_肉类_海鲜_水产_果蔬_米面 挪科智能-上海公司: ADD: 上海市松江大港工业园区港业路558号 蒋先生:13917777123 石先生:13917777392 NOKE- 浙江工厂: ADD: 浙江省平湖曹桥工业园区勤安路198号 13636377988 NOKE- 福建公司: ADD:福建宁德时代办事处 13818888576 NOKE- 意大利: add:Prato Repubblica Italiana Easydoc +3928188818 NOKE- 土耳其: add:Bandırma OSB Turkey Barış +905413306895 |
Nococn 渔业自动化 -上海/福建/浙江
渔业自动化 - 大黄鱼生产线_鳗鱼流水线_鲍鱼冷冻线_海参蒸煮线_海带烘干线_生蚝加工线 ;
海鲜包装机_海鲜冷冻包装_海鲜保鲜包装_海鲜冷冻机_海鲜速冻输送机_海鲜冷库自动化系统;海鲜漂烫机_海鲜清洗机_海鲜烘烤机_海鲜蒸煮机_海鲜油炸机_ 海鲜消毒机
Nocolb 温控技术 -上海/福建/浙江
冷冻技术 - 上海冷库_福建冻库_浙江冷库_冷冻机_速冻输送机_液氮冷冻机- 螺旋冷冻机_冷库自动化;预制菜冷冻机_肉类速冻输送机_海鲜冷冻系统_水产速冻机_果蔬冷冻机_米面速冻机_粮油冷冻机_调味品保鲜机
Nocopk 烹饪技术 -上海/福建/浙江
烹饪技术 - 漂烫机_清洗机_烘烤机_蒸煮机_油炸机_ 巴氏消毒机_冷冻机_速冻输送机 ;预制菜生产线_海鲜漂烫机_粮油清洗机_肉类烘烤机_调味品蒸煮机_水产油炸机_ 果蔬消毒机_米面冷冻机_预制菜速冻输送机
